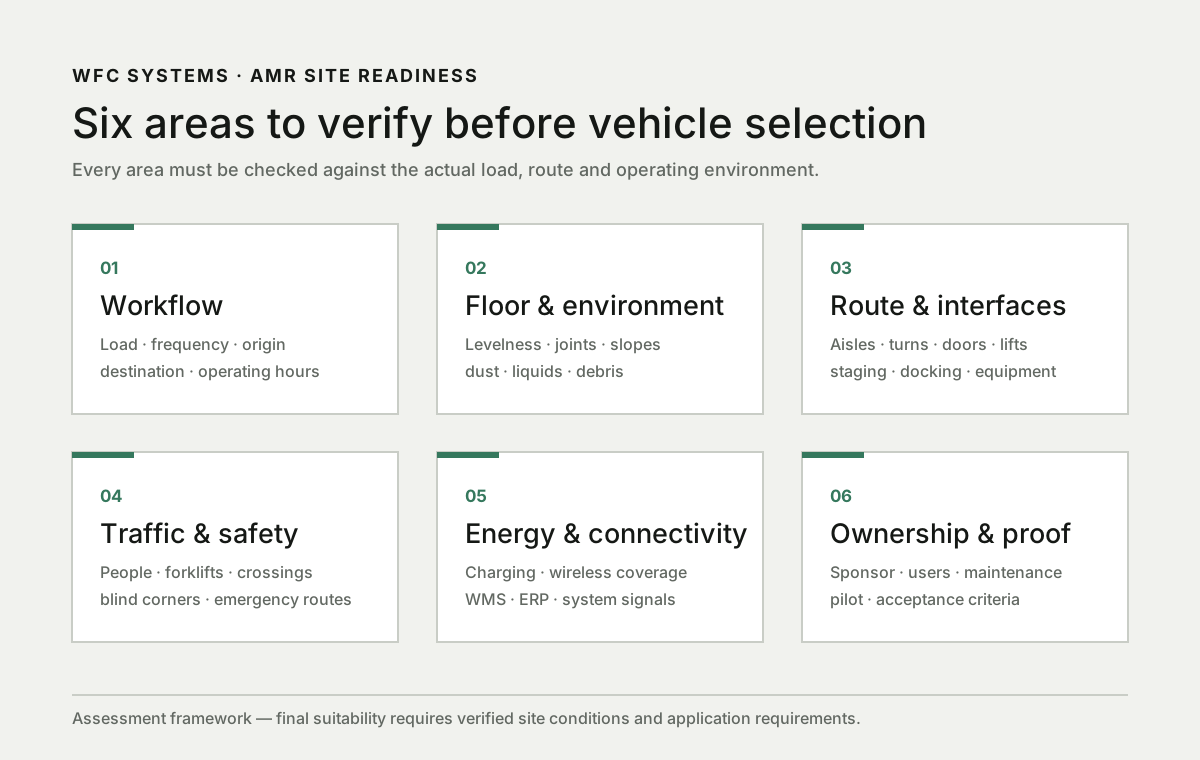
1. 搬送内容の整理から始める
積荷、パレットまたはコンテナ、集荷場所と配送場所、配送頻度、必要な処理量、および稼働時間を記録してください。安定した反復的なルートは、変動の大きい手作業よりも、通常、より明確な出発点となります。
2. 床面と稼働条件を確認する
床の水平度、継ぎ目、傾斜、敷居、損傷、液体、ほこり、破片などを確認してください。清潔で整理整頓された、経路が予測可能な環境は、一般的に自動化が容易です。選択した車両は、実際の床の状態と環境条件に基づいて評価する必要があります。
3. 経路・旋回・受渡し部を測定する
想定される積載物を含めた状態で、使用可能な通路幅、旋回スペース、出入口、横断箇所、待機エリア、ドッキングポイントを測定します。また、AMRが連携する必要のあるリフト、シャッター、コンベア、機械、その他の機器も特定します。
4. 人と車両の動線を把握する
歩行者の流れ、フォークリフト、見通しの悪い角、共用通路、緊急避難経路、ピーク時間帯などを記録してください。安全対策、交通規則、警告装置、停止区域は、実際の施設状況を反映したものでなければなりません。
5. 充電場所と通信環境を確認する
適切な充電場所を計画し、運用ルート沿いの無線カバレッジを確認してください。WMS、ERP、生産システム、ドア、エレベーター、コンベアなどの統合要件は、範囲とスケジュールを確定する前に特定する必要があります。
6. 責任者と受入基準を定める
プロジェクトの成功には、運用責任者、技術担当者、ユーザー研修、保守責任、そして測定可能な受入基準が必要です。実証で実証すべき事項を明確に定義してください。例えば、ルートの完了、ドッキングの再現性、スループット、安全な停止、システム間の通信などが挙げられます。
準備完了信号
- 明確なピックアップポイントとデリバリーポイントを持つ反復動作
- 適切な床面と十分な通路幅
- 安定した積載量、パレット、およびインターフェース
- 意思決定者であり、プロジェクトの運営責任者
- 現実的な実証の範囲、予算策定プロセス、およびタイムライン
次のステップ
WFC Systemsは、申請内容を精査し、利用可能なAMR(自律移動ロボット)の種類について説明し、詳細な現場評価でカバーすべき事項を特定します。最終的なソリューションは、検証済みの現場状況と要件に基づいて決定されます。
現場について相談する