从稳定的物料搬运开始
汽车工厂依赖于仓库、超市、生产区和生产线旁各位置之间的协调物料流动。当负载、路线、地面、交通状况和接口条件合适时,可以评估自主移动机器人(AMR)在特定重复性物料流任务中的应用。
正确的出发点不是“我们可以把机器人放在哪里?”,而是“哪种稳定的运动能够创造明确的操作案例,并且可以安全地进行验证?”
可评估的汽车制造应用场景
- 将托盘从仓库或超市区域运送到生产区
- 在指定暂存区和生产线旁位置之间进行补给
- 在制品在受控工艺区域之间的转移
- 归还空托盘、集装箱或经批准的载货工具
- 在接收区、存储区、检验区和生产区之间移动
- 在规定的运营窗口期内重复执行内部物流路线
这些只是应用可能性,并非已完成的WFC客户部署案例。每个工作流程都需要进行现场和负载验证。
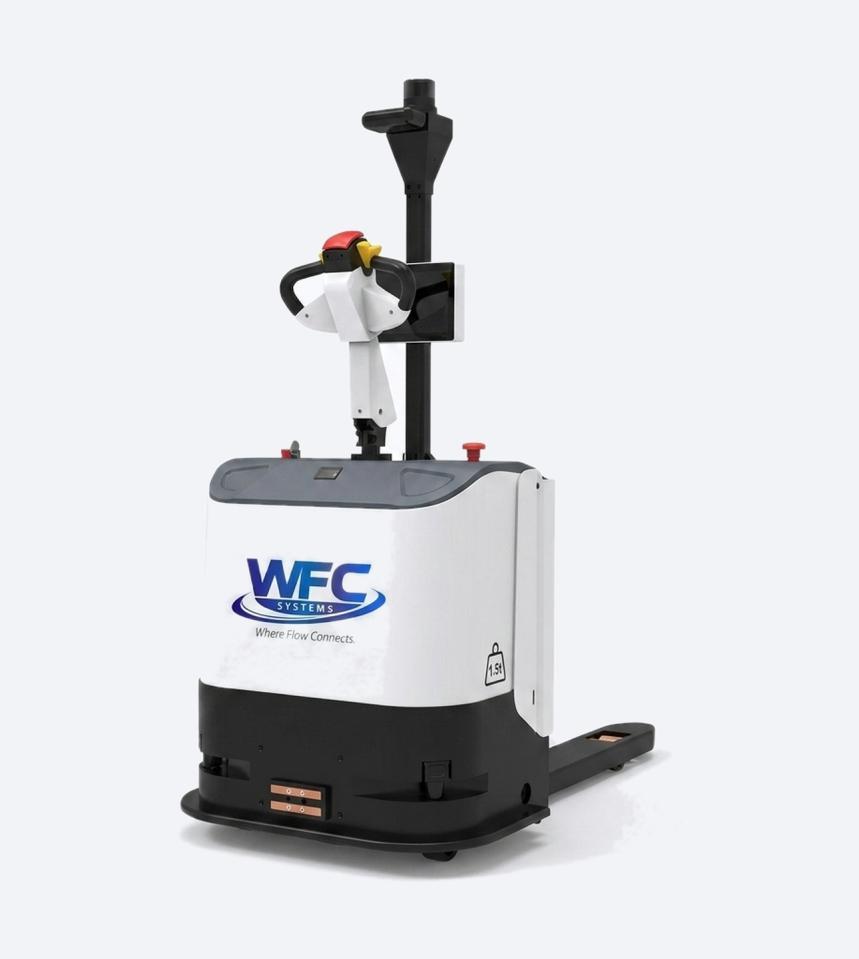
首先是负载和接口。
记录托盘、集装箱、货架或搬运车的以下信息:最大重量;尺寸;叉车进叉方向;稳定性;取货高度;卸货高度;以及所需的放置公差。车辆的选择取决于完整的接口,而不仅仅是有效载荷能力。
低位托盘搬运可能更适合使用 托盘搬运车自主移动机器人 (AMR) )。而需要更高提升高度的工作流程则可能需要评估 前移式叉车自主移动机器人 (AMR)。必须验证货架几何形状、进出通道、净空以及完整的操作顺序。
在实际条件下绘制路线
测量可用通道宽度、转弯空间、交叉口、门口、装卸区和交互点,并包含预期载荷。观察换班情况、叉车或牵引车通行情况、行人情况、临时存储情况、维护活动以及生产高峰期。
评估生产接口
取货点和送货点应具有可重复性和可控性。审查自主移动机器人 (AMR) 将如何与操作员、托盘、货架、机器、传送带、卷帘门、门或其他设备进行交互。确定每个接口是手动操作、传感器确认还是系统控制。
在确定范围和时间安排之前,应记录WMS、ERP或生产系统集成需求。必须验证所选解决方案支持的系统和协议。
规划交通和安全责任
识别交叉路口、视线盲区、共用通道、应急路线、限制区域以及交通规则责任人。所选设备和操作方法需要针对特定项目进行风险评估、验证和培训。目录中的传感器或定位值不能替代现场安全规划。
项目准备度较高的特征
- 具有固定取货点和送货点的重复性动作
- 稳定的托盘、货物和操作界面
- 干净、合适的地面和充足的通行空间
- 拥有决策权的工厂或运营所有者
- 合理的预算和实施过程
- 具有可衡量验收标准的试点范围
- 必要时协调运营、工程、安全和信息技术部门之间的工作。
基于已验证的数据构建商业案例
记录当前行程频率、行程距离、运行小时数、人工干预次数、等待时间和流程限制。使用已测量的基线数据来确定试点项目应评估的内容。避免提出缺乏设施实际运行信息支持的笼统的节省或投资回报率声明。
切实可行的下一步
WFC Systems 可以先进行应用讨论,内容涵盖负载、路线、起重需求、运行计划、交通状况和预期结果。合适的项目随后可以进入场地准备情况评估和试点计划讨论阶段。
比较现有WFC AMR →
使用场地准备指南 →
规划可靠的AMR试点项目 →