首先要控制物料流。
工程和机械制造商可能需要在存储区、加工区、制造区、检验区和装配区之间移动原材料、零部件、工装、在制品和成品组件。当负载和搬运界面得到适当控制时,可以评估自主移动机器人(AMR)的稳定性和重复性。
第一个机会应该有明确的取货和送货地点、可重复的操作条件以及可衡量的运营目标。
可评估的工程与机械制造应用场景
- 将托盘包装的零部件从仓库转移到加工或装配场地
- 在制品在受控工艺区域之间的流动
- 将经批准的零件、工具或载具运送到指定地点
- 检验区、缓冲区和生产支持区之间的转移
- 退回空托盘、货架或可重复使用的容器
- 成品运往仓库或发货暂存区
这些只是应用可能性,并非已完成的WFC客户部署案例。每个工作流程都需要对站点、负载、承运商和接口进行验证。
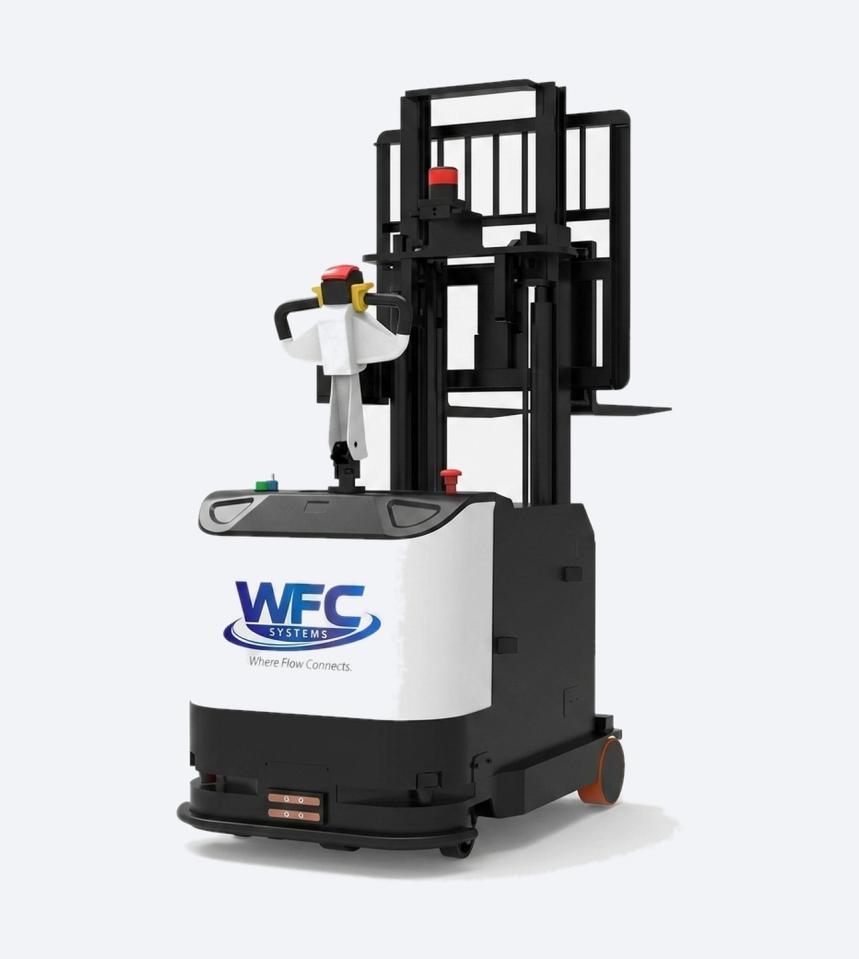
在选择车辆之前,请先控制负载变化。
工程环境中可能涉及重量、占地面积、重心和支撑要求各不相同的部件。请记录完整的载荷范围、托架设计、稳定性、叉车进入方向、取货高度、卸货高度以及所需的放置公差。
如果无法将货物标准化地放置在合适的托盘、货架或运输车上,则在自主移动机器人(AMR)工作流程切实可行之前,可能需要进行额外的搬运设计。仅凭有效载荷能力并不能确定其适用性。
匹配起重和转移要求
地面托盘移动可能更适合使用 托盘搬运车自主移动机器人 (AMR)。高位取货、送货或货架交互可能需要评估 前移式叉车自主移动机器人 (AMR)。必须验证完整的接近路线、净空、载货和搬运顺序。
与机器、传送带、货架、夹具或操作员工作站的接口应有受控位置和约定的确认方法。
生产过程中评估路线
测量包含实际载荷后的可用通道宽度、转弯区、门口、交叉口和暂存空间,并观察正常及高峰运行期间的叉车、起重机、手推车、人员、临时作业区以及路线附近的物料摆放。
地面应保持清洁并适合所选设备。金属碎屑、油污、粉尘、破损地面、电缆和未受控障碍物可能影响适用性,或需要先采取改善措施。
将 AMR 路线与工艺风险隔离
检查拟定路线沿线的高温、火花、液体、粉尘、悬吊载荷及其他工艺风险。不能假设标准设备适用于危险、污染或其他严苛环境;必须针对所选设备与应用确认所需等级和防护措施。
规划人员、系统与异常处理
明确交通规则、限制区域、交叉口、紧急通道以及确保路线可用的责任人。如需连接生产、仓库或企业系统,应在确认范围前记录任务创建方式、接口负责人、状态反馈和异常处理流程。
预先制定对缺失或不稳定载荷、路线受阻、工位不可用、尺寸偏差或任务未完成等情况的处理方式。所选方案必须进行项目专项风险评估、验证与培训。
项目准备度较高的特征
- 搬运量与节拍明确的重复任务
- 标准化且稳定的托盘、料架或载具
- 受控的取放货接口
- 清洁地面和足够的路线净空
- 具备决策权限的运营或工程负责人
- 合理预算与可衡量的试点目标
- 必要时协调运营、工程、安全和信息技术部门之间的工作。
依据已验证的运营数据设计试点
记录当前搬运频次、距离、运行时段、等待时间、人工干预和流程限制。利用实测基准数据设定试点验收标准,例如任务完成率、接口可靠性及约定的异常响应;不要采用笼统的生产率或投资回报假设。
切实可行的下一步
WFC Systems can begin with an application discussion covering the load range, carrier, route, lift requirement, process environment, interfaces and intended outcome. Suitable opportunities can then progress to a site-readiness review and pilot-planning discussion.
比较现有WFC AMR →
使用场地准备指南 →
规划可靠的AMR试点项目 →